机械臂在协作里负责什么动作
一、先把三类角色放回各自的格子 聊「机械臂在协作里负责什么动作」,先分清三样东西站在哪一层:盒子在连接层管人落在哪台机器,机械臂在执行层管谁来动手,脚本在逻辑层管动作怎么串。机械臂在协作里的职责是产生物理动作,把指令变成真实的按压与触碰。点击精度看落点偏差与重复一致性,连续百次比单次更能说明问题。脚本能发指令但落不到实体按键,机械臂正好补上这一步。归位之后才看得清流程里缺的是哪一段。产品形态还没理清,可以先看 HIDg 中心 的基本盘;… 阅读全文
三类产品各守一层:盒子管连接、机械臂管执行、脚本管流程。把它们放回各自的格子,才看得清流程里缺的是哪一环。只讲可迁移的方法与口径,不引用未经核实的厂商数据。
本页是 AIWORK 整理的人机协作编排图谱。键鼠盒子、机械臂与脚本软件是三种常被一起提到的 HID 产品,但它们并不互相替代:盒子站在连接层,管人落在哪台机器前,切的是输入去向而不是数据内容;机械臂站在执行层,把指令变成真实的按压与触碰,替代重复的物理动作;脚本站在逻辑层,决定先做什么后做什么、什么条件触发、出错怎么回退。三者各守一层,组合的价值不在堆料,而在接口能对上、状态能传递。把三样东西放回各自的格子,才看得清一个流程里到底缺哪一环:多机工位先上盒子划清连接,重复点击才需要机械臂,批量流程靠脚本串联。真正容易被忽略的是交接——档位、进度、触发条件任一项不同步,下一步就会走偏,所以每次传递都该带回执、留日志。本专题按八项展开:三类角色、职责边界、组合打法、交接与状态、场景编排、投入与取舍,每项都给出能照做的看数清单与核验口径。内容只讲可迁移的方法,不引用未经核实的厂商数据,也不对任何具体型号下结论;配套无水印编织图与分层图,读者既能按角色查阅,也能顺着下方五栏按发布时间读每日更新的文章。选购、方案、场景、极光、开发者、排查、工位、情报、验证、字符、坐标、交付、人因、资产、射频、调度、留痕、参数、多场景、信号、耐久等栏目均设有互链入口。
切输入去向,配置跟着档位走
把指令变成真实按压与触碰
决定顺序、触发条件与回退
交接是状态从一个角色传到另一个角色的瞬间,包含当前档位、流程进度与触发条件。任一项不同步,下一步就会走偏——脚本没确认盒子切到位就发动作,会打到错的机器;机械臂没确认指令收到就动手,会重复触发。给每次交接加回执、留日志,出错时才能定位是哪一次传递丢了状态,而不是笼统怀疑所有设备。
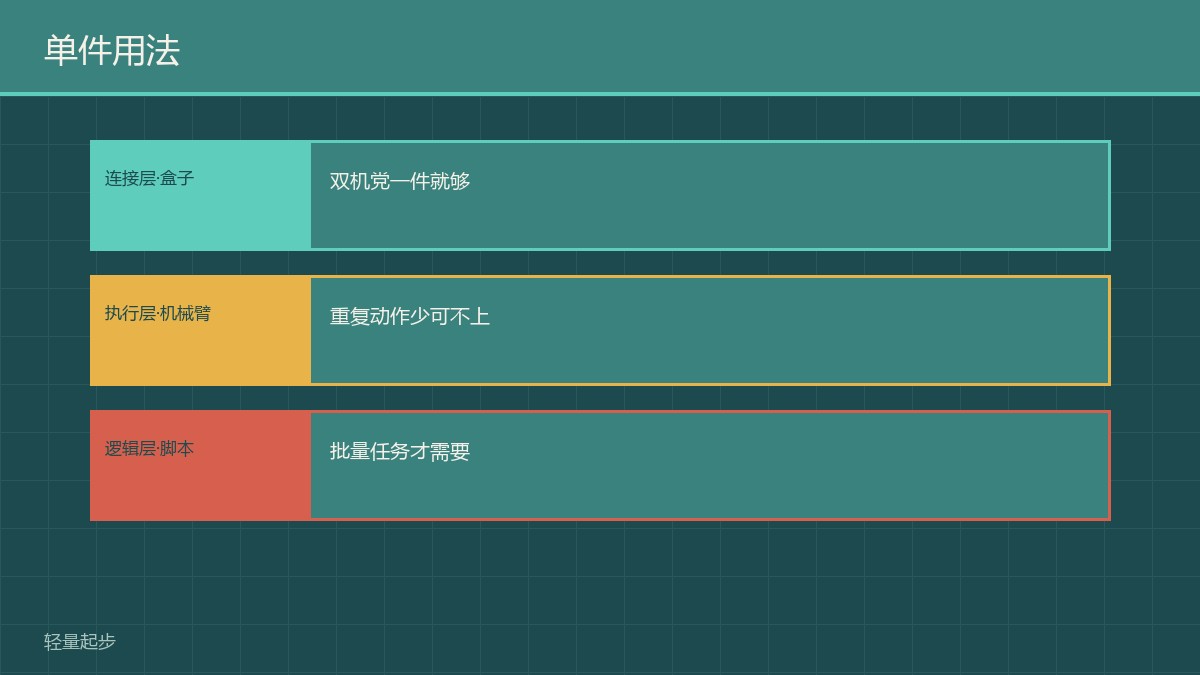
三者站在不同层:盒子在连接层,管人落在哪台机器前,切的是输入去向;机械臂在执行层,把指令变成真实的按压与触碰;脚本在逻辑层,决定顺序、触发条件与出错回退。盒子不替你判断,脚本不替你伸手,机械臂不替你决策,重叠比想象少。
看流程缺口,而不是照搬三件套清单。多机工位先上盒子划清连接,重复点击才需要机械臂,批量流程靠脚本串联。组合的价值在接口能对上、状态能传递,单件都好不代表接起来就稳;接口冲突时组合反而比单件更难用。
交接是状态从一个角色传到另一个角色的瞬间,包含当前档位、流程进度与触发条件。任一项不同步,下一步就会走偏——比如脚本没确认盒子切到位就发动作,会打到错的机器。给每次交接加回执、留日志,出错才能定位是哪一次传递丢了状态。
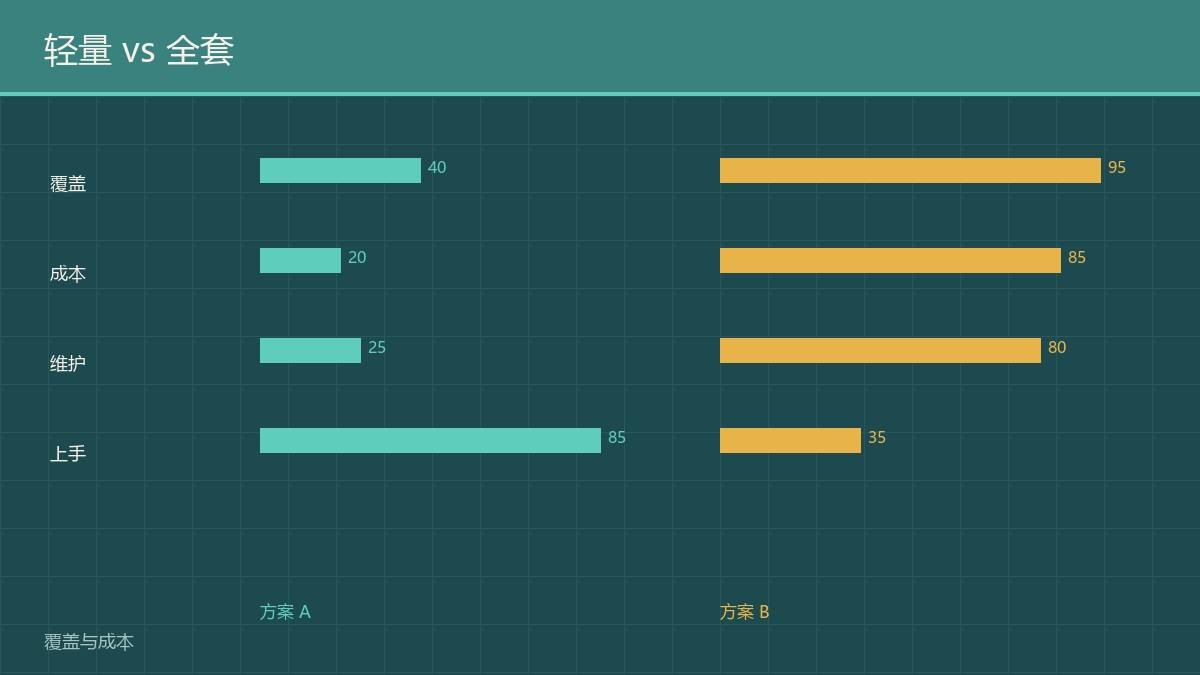
把设备、维护与省下的人力时间一起摊开比。重复动作次数乘以单次耗时是回报基数,维护精力常被低估,闲置设备按实际使用天数摊。盒子回报最快,脚本次之,机械臂要看重复强度才划算;先做轻量验证再扩大投入,比一步到位更少浪费。
| 层级 | 代表产品 | 负责什么 | 看点 |
|---|---|---|---|
| 连接层 | 键鼠盒子 | 切输入去向,配置跟着档位走 | 切换还原度 |
| 执行层 | 机械臂 | 把指令变成真实按压与触碰 | 落点一致性 |
| 逻辑层 | 脚本软件 | 决定顺序、触发条件与回退 | 长跑状态漂移 |
协作编排给的不是一串设备名,而一套分工的秩序。先分清三类角色各守一层,盒子管连接、机械臂管执行、脚本管流程;再看流程缺口,哪一段没人负责就先补哪件,别照搬三件套清单;组合起来先测端到端是否顺畅,单件都好不代表接起来就稳;交接处每次都带回执与日志,档位、进度、触发条件三样对齐再进下一步;把人和机器的边界划清,重复动作交机器、异常判断留给人;最后把设备、维护与省下的人力时间摊到整个使用周期,才知道这套编排值不值。方法本身不依赖任何具体品牌或型号,也不对特定平台的收录或排名作承诺。口径要保持一致,扩容前后用同一套清单各跑一次,避免同一时间出现两套互相打架的说法;更多分工用法可从各专题互链入口继续查阅。
一、先把三类角色放回各自的格子 聊「机械臂在协作里负责什么动作」,先分清三样东西站在哪一层:盒子在连接层管人落在哪台机器,机械臂在执行层管谁来动手,脚本在逻辑层管动作怎么串。机械臂在协作里的职责是产生物理动作,把指令变成真实的按压与触碰。点击精度看落点偏差与重复一致性,连续百次比单次更能说明问题。脚本能发指令但落不到实体按键,机械臂正好补上这一步。归位之后才看得清流程里缺的是哪一段。产品形态还没理清,可以先看 HIDg 中心 的基本盘;… 阅读全文
一、先把三类角色放回各自的格子 聊「键鼠盒子在协作里负责什么」,先分清三样东西站在哪一层:盒子在连接层管人落在哪台机器,机械臂在执行层管谁来动手,脚本在逻辑层管动作怎么串。盒子在协作里的职责是让人和键鼠快速落到目标机器,解决的是连接归属问题。看切换后配置是否完整还原,键位、灵敏度、灯效要跟着档位走。带屏盒子能显示当前档位,普通盒子靠灯色分辨,前者更直观。归位之后才看得清流程里缺的是哪一段。产品形态还没理清,可以先看 HIDg 中心 的基… 阅读全文
一、先把三类角色放回各自的格子 聊「键鼠盒子机械臂脚本软件各管什么」,先分清三样东西站在哪一层:盒子在连接层管人落在哪台机器,机械臂在执行层管谁来动手,脚本在逻辑层管动作怎么串。三者站在不同层,盒子在连接层、机械臂在执行层、脚本在逻辑层,各管一段不互相越界。把现有动作列成清单,逐条标注由谁完成,重叠与空白会立刻显形。盒子不替你判断,脚本不替你伸手,机械臂不替你决策,重叠其实比想象少。归位之后才看得清流程里缺的是哪一段。产品形态还没理清,… 阅读全文